Sciences de l’ingénieur : robot de mobilité, septembre 2025
Aller à un exercice ou une partie
Proposition de corrigé — non officielle. Baccalauréat 2025. Baccalauréat général — Métropole — 9 septembre 2025.
Ouvrir le sujet officiel · Télécharger une copie du sujet · Annales : Sujets du bac de sciences de l’ingénieur
Sciences de l’ingénieur — Un robot d’aide à la mobilité
Questions 1.1 à 1.5 — Abaisser la roulette
1.1. Le robot peut s’adapter à de nombreux modèles de chaises à quatre pieds, laisse à l’usager un choix de siège et facilite les déplacements dans des espaces intérieurs. La possibilité de relever le fauteuil aide également à certaines activités quotidiennes. Ces avantages répondent à l’autonomie recherchée ; ils ne dispensent pas de vérifier la compatibilité du fauteuil effectivement utilisé.
1.2. Le bras roulette 5 est en rotation autour du pivot O par rapport au châssis 1. Le point C décrit donc un arc de cercle de centre O et de rayon OC constant.
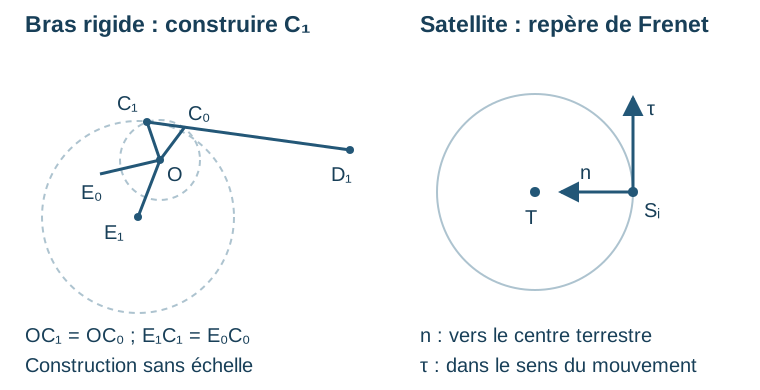
1.3. Pour construire C₁, on conserve les dimensions du bras rigide : tracer le cercle de centre O passant à la distance OC₀, puis le cercle de centre E₁ de rayon E₀C₀. Leur intersection correspondant à l’assemblage donne C₁. On peut aussi reporter la rotation qui amène OE₀ sur OE₁ et l’appliquer au segment OC₀.
1.4. Relier C₁ à D₁, puis mesurer C₀D₀ et C₁D₁ sur le document imprimé à sa taille d’origine. L’échelle 1:5 impose de multiplier ces mesures par 5. La construction donne environ 380 mm en position initiale et 455 mm en position finale. Ce sont des longueurs obtenues graphiquement, avec quelques millimètres d’incertitude ; une impression redimensionnée fausserait leur conversion.
1.5. L’allongement nécessaire est donc d’environ 75 mm, inférieur à la course maximale de 150 mm annoncée pour le vérin. Le critère de course est satisfait. Cette vérification ne démontre pas à elle seule que l’effort maximal de 600 N suffit.
Questions 1.6 à 1.11 — Chaîne de puissance et vitesse
1.6. La vitesse maximale annoncée est 4,3 km·h⁻¹. En unités SI : 4,3/3,6 ≈ 1,19 m·s⁻¹.
1.7. Le diagramme de puissance se complète ainsi :
| Liaison | Nature de la puissance | Grandeurs à indiquer |
|---|---|---|
| Batterie → variateur | Électrique | Tension U en V, intensité I en A |
| Variateur → moteur | Électrique | Tension U en V, intensité I en A |
| Moteur → réducteur | Mécanique de rotation | Couple en N·m, vitesse angulaire en rad·s⁻¹ |
| Réducteur → roue | Mécanique de rotation | Couple en N·m, vitesse angulaire en rad·s⁻¹ |
| Roue → déplacement | Mécanique de translation | Force en N, vitesse en m·s⁻¹ |
Le flux est l’intensité I pour les liaisons électriques, la vitesse angulaire pour la rotation et la vitesse linéaire pour la translation. L’effort associé est respectivement la tension U, le couple et la force. Dans chaque cas, leur produit donne la puissance transmise.
1.8. Pour les poulies, r = 40/72 ≈ 0,556. En tenant compte du réducteur 1/10,215 et des 3 300 tr·min⁻¹ du moteur : nᵣ = 3 300 × (1/10,215) × (40/72) ≈ 179,5 tr·min⁻¹. Pour une roue de diamètre 0,125 m, v = πDnᵣ/60 ≈ 1,17 m·s⁻¹, proche de la vitesse annoncée.
1.9. À t = 0,8 s, la courbe du modèle donne Vₛᵢₘ ≈ 1,12 m·s⁻¹.
1.10. Les positions mesurées sont 0,313 m à 0,7 s et 0,421 m à 0,8 s. La distance parcourue est 0,108 m en 0,1 s, donc Vᵣéelle ≈ 1,08 m·s⁻¹ sur cet intervalle.
1.11. Écart relatif = |1,12 − 1,08|/1,08 × 100 ≈ 3,7 %. Les vitesses sont proches pour cet essai. On peut donc retenir le modèle pour estimer les quatre autres vitesses dans les mêmes hypothèses et conditions de fonctionnement. Cet accord local ne valide pas toutes les situations de charge, de pente ou de déplacement.
Questions 1.12 et 1.13 — Énergie et autonomie
1.12. On lit A ≈ (0,9 s ; 230 W) et B ≈ (1,8 s ; 60 W). L’énergie jusqu’à 3,4 s est l’aire sous la puissance :
- triangle de démarrage : 230 × 0,9/2 = 103,5 J ;
- trapèze de A à B : (230 + 60) × 0,9/2 = 130,5 J ;
- plateau de 1,8 à 3,4 s : 60 × 1,6 = 96 J.
Total : 330 J, soit 330/3 600 ≈ 0,092 Wh. Il faut intégrer la puissance, et non multiplier seulement sa valeur maximale par toute la durée.
1.13. Pour 227 Wh disponibles et 0,092 Wh consommés par déplacement de 3 m : d ≈ (227/0,092) × 3 ≈ 7 400 m, soit 7,4 km. Cette valeur est inférieure aux 12 km annoncés. Les conditions de cet essai, notamment les démarrages répétés, ne sont pas nécessairement celles de l’autonomie commerciale ; le calcul ne démontre pas une erreur de l’annonce.
Questions 1.14 à 1.17 — Surveiller la batterie
1.14. Six cellules à 3,5 V donnent U = 6 × 3,5 = 21 V au seuil de 10 % considéré.
1.15. La batterie dépasse la plage 0–5 V du CAN. Le pont diviseur réduit la tension appliquée à son entrée : Uₘ = 21 × 6,8/(47 + 6,8) ≈ 2,65 V. Les deux résistances sont utilisées dans la même unité, ici les kΩ.
1.16. Pour un CAN de 10 bits sur 5 V, q ≈ 5/2¹⁰ = 4,88 mV. Avec Uₘ arrondi à 2,65 V, N ≈ 2,65/q ≈ 543 ; le calcul conservant toute la précision du pont donne environ 544 avant choix du mode d’arrondi. L’extrait impose ensuite 542 comme seuil logiciel : cette valeur est voisine, mais n’est pas exactement l’arrondi des nombres précédents. La convention de quantification et l’étalonnage ne sont pas précisés ; il ne faut pas les inventer pour forcer une égalité.
1.17. Les quatre lignes demandées peuvent être complétées ainsi :
# ligne 13 : allumer la première LED
 grovepi.ledBar_setLed(ledbar, 1, 1)
# ligne 14 : maintenir l’allumage une demi-seconde
 time.sleep(0.5)
# ligne 16 : maintenir l’extinction une demi-seconde
 time.sleep(0.5)
# ligne 30 : déclencher l’alerte
 SOC_Alerte_10()
Les deux pauses de 0,5 s donnent une période de 1 s, donc 1 Hz. Un indicateur précis aide l’utilisateur à anticiper une recharge et à éviter de perdre l’assistance pendant un déplacement. Les lignes sont à replacer avec l’indentation de leurs blocs. L’extrait comporte aussi une différence entre le nom de fonction défini et celui appelé pour le calcul de SOC ; remplir les quatre blancs ne suffit pas à résoudre cette incohérence de nommage.
Physique, exercice A — Des panneaux photovoltaïques
1. Longueur d’onde seuil. λ = hc/Eₘᵢₙ = (6,6 × 10⁻³⁴ × 3,0 × 10⁸)/(1,8 × 10⁻¹⁹) = 1,1 × 10⁻⁶ m, soit 1 100 nm.
2. Domaine spectral. Cette longueur d’onde est dans l’infrarouge, au-delà du visible.
3. Énergie des photons visibles. À longueur d’onde plus courte, E = hc/λ est plus élevée. Les photons du visible ont donc une énergie supérieure au seuil donné et peuvent permettre l’effet photovoltaïque décrit.
4. Énergie reçue par un panneau. Eₗᵤₘ = EₛₒₗS = 1,3 × 2,0 = 2,6 MWh par an.
5. Électricité fournie. Pour vingt panneaux et un rendement de 20 % : Eₑ = 20 × 0,20 × 2,6 = 10,4 MWh par an. Le rendement s’applique à l’énergie lumineuse reçue ; il ne faut pas l’appliquer une seconde fois à la surface.
Physique, exercice B — Un satellite géostationnaire
Q1. Le repère de Frenet au satellite Sᵢ comprend un vecteur tangent τ⃗ dans le sens du déplacement, et un vecteur normal n⃗ dirigé vers le centre T. Le schéma ci-dessus représente ces directions sans chercher une échelle réelle.
Q2. Avec r = Rₜ + hᵢ : F⃗ₜ/ₛᵢ = [GMₜmᵢ/(Rₜ + hᵢ)²] n⃗. La force est attractive, donc dirigée vers T.
Q3. Dans le référentiel géocentrique supposé galiléen, la deuxième loi de Newton donne GMₜmᵢ/r² = mᵢvᵢ²/r. Après simplification : vᵢ = √[GMₜ/(Rₜ + hᵢ)]. La masse du satellite disparaît de cette expression.
Q4. La période vaut 2πr/vᵢ. En remplaçant vᵢ : Tₛᵢ = 2π√[(Rₜ + hᵢ)³/(GMₜ)].
Q5. Un satellite géostationnaire paraît fixe par rapport à un point de la surface : son orbite circulaire est dans le plan équatorial, dans le sens de rotation terrestre, avec la même période. En utilisant l’approximation d’un jour à 24 h = 86 400 s, r = [GMₜT²/(4π²)]¹ᐟ³ ≈ 4,22 × 10⁷ m. Après soustraction de Rₜ = 6,37 × 10⁶ m : h ≈ 3,59 × 10⁷ m, soit environ 35 900 km. Le rayon orbital ne doit pas être donné à la place de l’altitude.
Q6. Pour un trajet vertical surface-satellite, Δt = h/c ≈ 3,59 × 10⁷/(3,00 × 10⁸) ≈ 0,120 s, soit 120 ms. C’est un aller simple, pas un aller-retour ni une liaison complète entre deux points au sol.
Q7. L’avantage est l’observation continue d’une même zone. Un inconvénient est la grande distance, qui augmente le délai de transmission par rapport à une orbite basse.
Q8. Le schéma a convient : l’orbite est centrée sur T et située dans le plan équatorial. Une orbite décentrée ou inclinée ne satisfait pas ces conditions. Les dessins ne sont pas à l’échelle : le rayon orbital est environ 6,6 fois le rayon terrestre.