Banque PT 2026 : corrigé de mathématiques B
Aller à un exercice ou une partie
Proposition de corrigé — non officielle. Banque PT, session 2026, mathématiques B, durée 4 heures.
Télécharger ce corrigé en PDF · Ouvrir le sujet officiel · Télécharger une copie du sujet · Retrouver les annales
Exercice 1 : polynômes et rotation
A. L’espace H et les applications
1. Écrivons P = a + bX + cX² + dX³. Comme P(0) = a et P‴(0) = 6d, la condition définissant H devient a = d. Ainsi H = Vect(1 + X³, X, X²). Ces trois polynômes sont indépendants par identification des coefficients : H est un sous-espace de dimension 3.
2. La dérivation et l’évaluation sont linéaires, donc h(αP + βQ) = αP′(0) + βQ′(0). L’application prend ses valeurs dans R et son image est exactement R, puisque h(bX) = b pour tout réel b.
3. Pour P = a(1 + X³) + bX + cX², la formule de l’énoncé donne :
f(P) = −(b + c)(1 + X³)/2 + [a + (b − c)/2]X + [a + (c − b)/2]X².
Ce polynôme appartient à H. Puisque la linéarité est admise et que f envoie H dans H, f est un endomorphisme de H.
B. Produit scalaire et projection
4. Un produit scalaire réel est une application bilinéaire, symétrique et définie positive : φ(P,P) ≥ 0, avec égalité seulement pour P = 0.
5. La symétrie permet de transférer la linéarité d’une variable à l’autre : φ(P,αQ + βR) = φ(αQ + βR,P) = αφ(Q,P) + βφ(R,P) = αφ(P,Q) + βφ(P,R). L’application est donc bilinéaire.
6. Première preuve. Les quatre valeurs P(0), P′(0), P″(0) et P‴(0) valent respectivement a, b, 2c et 6d : leur annulation donne a = b = c = d = 0. Deuxième preuve. La formule de Taylor exacte pour un polynôme de degré au plus 3 écrit P(X) = Σ P⁽ᵏ⁾(0)Xᵏ/k! ; si tous ces coefficients sont nuls, P = 0.
Le produit scalaire du sujet est donc, pour les coefficients ordinaires, φ(P,Q) = aa′ + bb′ + cc′ + dd′. Les facteurs k! se compensent.
7. X et X² ont chacun une norme égale à 1 et leur produit scalaire vaut 0. Ils appartiennent à H.
8. Posons T = (1 + X³)/√2. Il est unitaire et orthogonal à X et X². Une base orthonormée classée par degrés décroissants est B = (T, X², X).
9.a. La projection de 1 sur H vaut φ(1,T)T + φ(1,X²)X² + φ(1,X)X = T/√2 = (1 + X³)/2.
9.b. Le reste 1 − proj_H(1) = (1 − X³)/2 est non nul et orthogonal à H. Comme H est de codimension 1, (1 − X³) constitue une base de H⊥.
C. La rotation de R³
10. On peut choisir u′ = (0,1,−1)/√2, v′ = (1,0,0) et w′ = (0,−1,−1)/√2. Ces vecteurs sont unitaires, orthogonaux et u′ × v′ = w′ : la base est directe. Une rotation d’angle −π/2 fixe u′, envoie v′ sur −w′ et w′ sur v′. Sa matrice dans cette base est :
R′ = [ 1  0  0 ]
     [ 0  0  1 ]
     [ 0 −1  0 ]
11. Si Q a pour colonnes u′, v′, w′, alors Q est orthogonale et R = QR′Qᵀ. En posant s = 1/√2, le produit donne :
R = [ 0   −s    −s  ]
    [ s    1/2  −1/2]
    [ s   −1/2   1/2]
On retrouve également ce résultat avec R = u′u′ᵀ − [u′]×, formule de Rodrigues pour cos(−π/2) = 0 et sin(−π/2) = −1.
12. Rᵀ représente la rotation inverse, d’angle +π/2. Comme R⁴ = I et 2025 ≡ 1 modulo 4, R²⁰²⁵ = R représente la rotation initiale. R²⁰²⁶ = R² représente une rotation d’angle π autour de Δ. C’est aussi la symétrie orthogonale par rapport à la droite Δ : elle fixe la composante parallèle à l’axe et change le signe de la composante perpendiculaire. Il s’agit d’une symétrie axiale dans l’espace, et non d’une réflexion par rapport à un plan.
D. Matrice de f
13. Les images des vecteurs de B sont : f(T) = sX² + sX ; f(X²) = −sT + X²/2 − X/2 ; f(X) = −sT − X²/2 + X/2. Leurs coordonnées placées en colonnes donnent Mat_B(f) = R, avec la matrice ci-dessus.
14. Prenons B″ = ((X² − X)/√2, T, −(X² + X)/√2). La première composante est fixée ; f(T) est l’opposé de la troisième ; l’image de la troisième est T. On obtient bien la matrice demandée, identique à R′. Les coefficients montrent que les trois vecteurs ont norme 1 et sont deux à deux orthogonaux : B″ est même orthonormée.
Exercice 2 : coniques et surfaces
A. Définitions et paramètres
1.a. x²/a² + y²/b² = 1 définit une ellipse, éventuellement un cercle si a = b. Un paramétrage est (a cos t, b sin t), t réel.
1.b. x²/a² − y²/b² = 1 définit une hyperbole à deux branches : (a cosh t, b sinh t) et (−a cosh t, b sinh t), t réel.
2. La conique de foyer F, directrice D et excentricité ε est l’ensemble des points M tels que MF = ε d(M,D). Pour 0 < ε < 1, c’est une ellipse ; pour ε = 1, une parabole ; pour ε > 1, une hyperbole.
3. La relation z′ = exp(iθ)z représente une rotation de centre O et d’angle θ, modulo 2π.
B. La conique C
4.a. Un vecteur normal à D est n = (√3,1), de norme carrée 4. La projection orthogonale s’écrit M′ = M − [(√3x + y − 3)/4]n. Ainsi :
x′ = (x − √3y + 3√3)/4 ; y′ = (3y − √3x + 3)/4.
4.b. En développant exp(iπ/3) et exp(iπ/6) et en utilisant le conjugué z̄ = x − iy, ces deux coordonnées donnent z′ = [z − z̄ exp(iπ/3) + 3 exp(iπ/6)]/2.
5. Par soustraction : z − z′ = [z + z̄ exp(iπ/3) − 3 exp(iπ/6)]/2.
6. L’équation de C devient donc OM = 2 MM′ = 2 d(M,D). C est une hyperbole de foyer O, de directrice D et d’excentricité 2.
C. Rotation et tracé de l’hyperbole
7. Un normal d’abscisse positive est (√3,1). Son angle avec le premier axe vaut α = π/6, modulo 2π.
8.a. Avec z = exp(iα)Z, on a z̄ exp(iπ/3) = exp(iα)Z̄ et 3 exp(iπ/6) = 3 exp(iα). Le module du facteur exp(iα) vaut 1 : |Z| = |Z + Z̄ − 3|.
8.b. Si Z = x + iy, cette égalité équivaut à x² + y² = (2x − 3)², soit 3x² − 12x − y² + 9 = 0. L’élévation au carré est ici réversible car les deux membres initiaux sont positifs ou nuls.
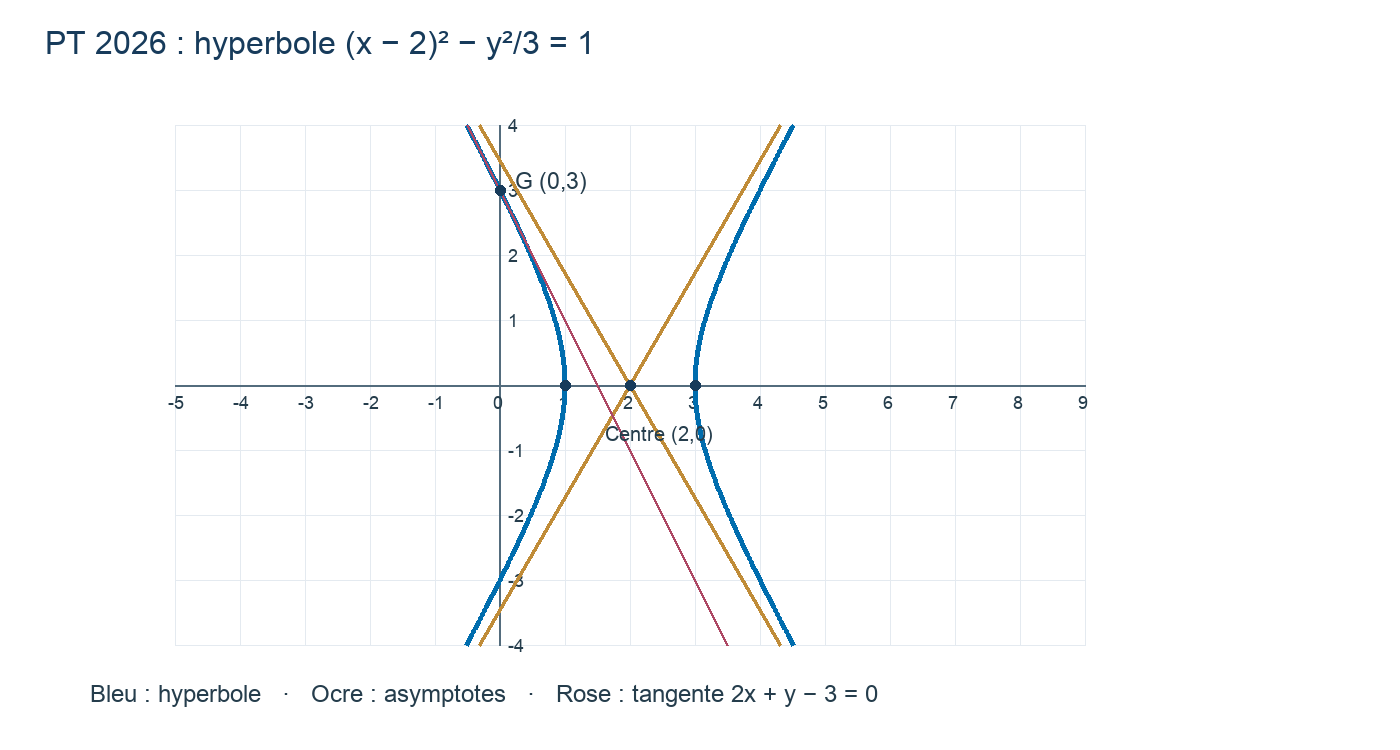
8.c. En complétant le carré, (x − 2)² − y²/3 = 1. Le centre est (2,0), les sommets (1,0) et (3,0), les asymptotes y = ±√3(x − 2). Les foyers sont (0,0) et (4,0), puisque c² = 1 + 3 = 4.
8.d. Pour F(x,y) = 3x² − 12x − y² + 9, le gradient en G(0,3) vaut (−12,−6). La tangente a pour équation −12x − 6(y − 3) = 0, donc 2x + y − 3 = 0.
9.a. Le tracé ci-dessous montre les deux branches, les sommets, le centre et les asymptotes. Sur une copie, une même unité doit être utilisée sur les deux axes.
9.b. C s’obtient par une rotation de centre O et d’angle +π/6 appliquée à C′.
D. Le cône et ses sections
10. Sur C″, z = 1 et 3x² − y² = 3. Donc −3x² + y² + 3z² = −3 + 3 = 0 : C″ est incluse dans S.
11.a. Le gradient de F(x,y,z) = −3x² + y² + 3z² vaut (−6x,2y,6z). Il s’annule uniquement en O. Tous les points de S autres que O sont réguliers ; O est le sommet singulier du cône.
11.b. J(2,−3,−1) appartient à S. Le plan tangent est −12(x − 2) − 6(y + 3) − 6(z + 1) = 0, soit 2x + y + z = 0.
12.a. Dans le plan P_λ, l’identité fournie transforme F = 0 en x² + y² + z² = λ(2x − √2z). En complétant les carrés :
(x − λ)² + y² + (z + λ/√2)² = 3λ²/2.
Le centre A_λ = (λ,0,−λ/√2) de cette sphère appartient au plan, car 2λ + √2(−λ/√2) = λ. Pour λ ≠ 0, l’intersection est donc un cercle de centre A_λ et de rayon |λ|√(3/2).
Cas particulier à préciser : λ = 0 donne uniquement le point O. Dans ce sujet, aucune section n’est vide. La formule « vide ou cercle » omet ce cas ponctuel, sauf si le mot cercle inclut exceptionnellement un cercle de rayon nul.
12.b. Ces sections circulaires ne suffisent pas à établir une surface de révolution : leurs centres ne sont pas alignés suivant la normale commune aux plans. S est un cône elliptique ; les coefficients de sa forme quadratique, −3, 1 et 3, sont distincts, alors qu’une invariance par rotation autour d’un axe imposerait deux coefficients propres égaux. S n’est donc pas une surface de révolution.
13. Sur la branche C″ d’abscisse positive, x = √(1 + y²/3), donc x ≥ 1. Une rotation autour de Ox conserve x et le rayon transversal : Y² + Z² = y² + 1 = 3x² − 2. Réciproquement, tout point ayant ce rayon et x ≥ 1 est obtenu par une telle rotation. La surface cherchée est donc :
Σ : 3x² − y² − z² = 2, avec x ≥ 1.
L’inégalité est indispensable : l’équation seule ajouterait une autre nappe et une portion de la nappe positive qui n’est pas engendrée par la courbe du sujet.